EchoGrip
Ein Roboterarm, der Handbewegungen in Echtzeit nachahmt.
Eine Leap Motion erfasst die Hand, ein Browser berechnet die Gelenkwinkel, ein Arduino steuert die Servos eines selbst gebauten Holzarms. Ziel war, Mechatronik und Arduino zu lernen – entstanden ist ein Exponat für die Semesterausstellung der HfG, das Mensch-Maschine-Interaktion greifbar macht.
- Kontext
- Teamprojekt (2 Personen), HfG Schwäbisch Gmünd – gezeigt auf der Semesterausstellung
- Rolle
- Konzept, Kinematik, Software, Bau
- Werkzeuge
- Leap Motion, Arduino, JavaScript, WebSocket, Serial, Lasercutter
- Jahr
- 2023
Leitfrage
„Wie lassen sich Handbewegungen ohne Controller intuitiv und in Echtzeit auf eine Maschine übertragen?“
Vorgehen
Die Case Studies sind nach dem Double Diamond gegliedert: erst das Problem verstehen und schärfen, dann Lösungen entwickeln und umsetzen.
Discover
Verstehen
- Recherche von Anwendungsfeldern
- Fernsteuerung, Rehabilitation, kreative Prozesse
Potenzial: Bewegung direkt übertragen statt per Controller steuern.
Define
Definieren
- Lernziele festlegen (Mechatronik, Arduino)
- Anspruch an die Interaktion
Bewegung intuitiv übertragen – und dabei Mechatronik lernen.
Develop
Entwickeln
- Papierprototyp
- Web-Simulation der Kinematik
- Integration der Leap Motion
Berechnung und Steuerung geprüft, bevor Hardware gebaut wurde.
Deliver
Umsetzen
- Lasergeschnittener Arm mit Servos
- Ansteuerung per WebSocket und Serial
- Ausstellungsmodus
Ein Arm, der der Hand in Echtzeit folgt.
Discover
Verstehen
Ausgangslage
Bewegung direkt übertragen.
EchoGrip überträgt menschliche Bewegungen intuitiv auf eine Maschine. Denkbare Anwendungen reichen von Fernsteuerung in gefährlichen Umgebungen über Rehabilitation bis zu kreativen Prozessen.
Define
Definieren
Zielsetzung
Lernziel und Anspruch.
Ziel war, sich die Grundlagen von Mechatronik und Arduino zu erarbeiten – an einem Objekt, das Mensch-Maschine-Interaktion greifbar macht.
Der Anspruch an die Interaktion: menschliche Bewegungen so intuitiv auf die Maschine übertragen, dass kein Controller nötig ist – die Hand selbst steuert.
Develop
Entwickeln
Iteratives Prototyping
Vom Papier zum Arm – jede Stufe klärt eine Frage.
Papierprototyp
Winkel und Gelenke auf Papier durchgespielt, um die Berechnung zu verstehen.
Web-Simulation
Eine Website berechnet die Gelenkwinkel aus der Mausposition – inverse Kinematik: aus dem Zielpunkt der Hand werden die Winkel von Schulter und Ellbogen bestimmt.
Leap Motion
Das Leap-Motion-SDK ersetzt die Maus: Die Hand wird zum Controller.
Bau
Lasergeschnittenes Holz, Servos, Ansteuerung über WebSocket und Serial am Arduino.
Deliver
Umsetzen
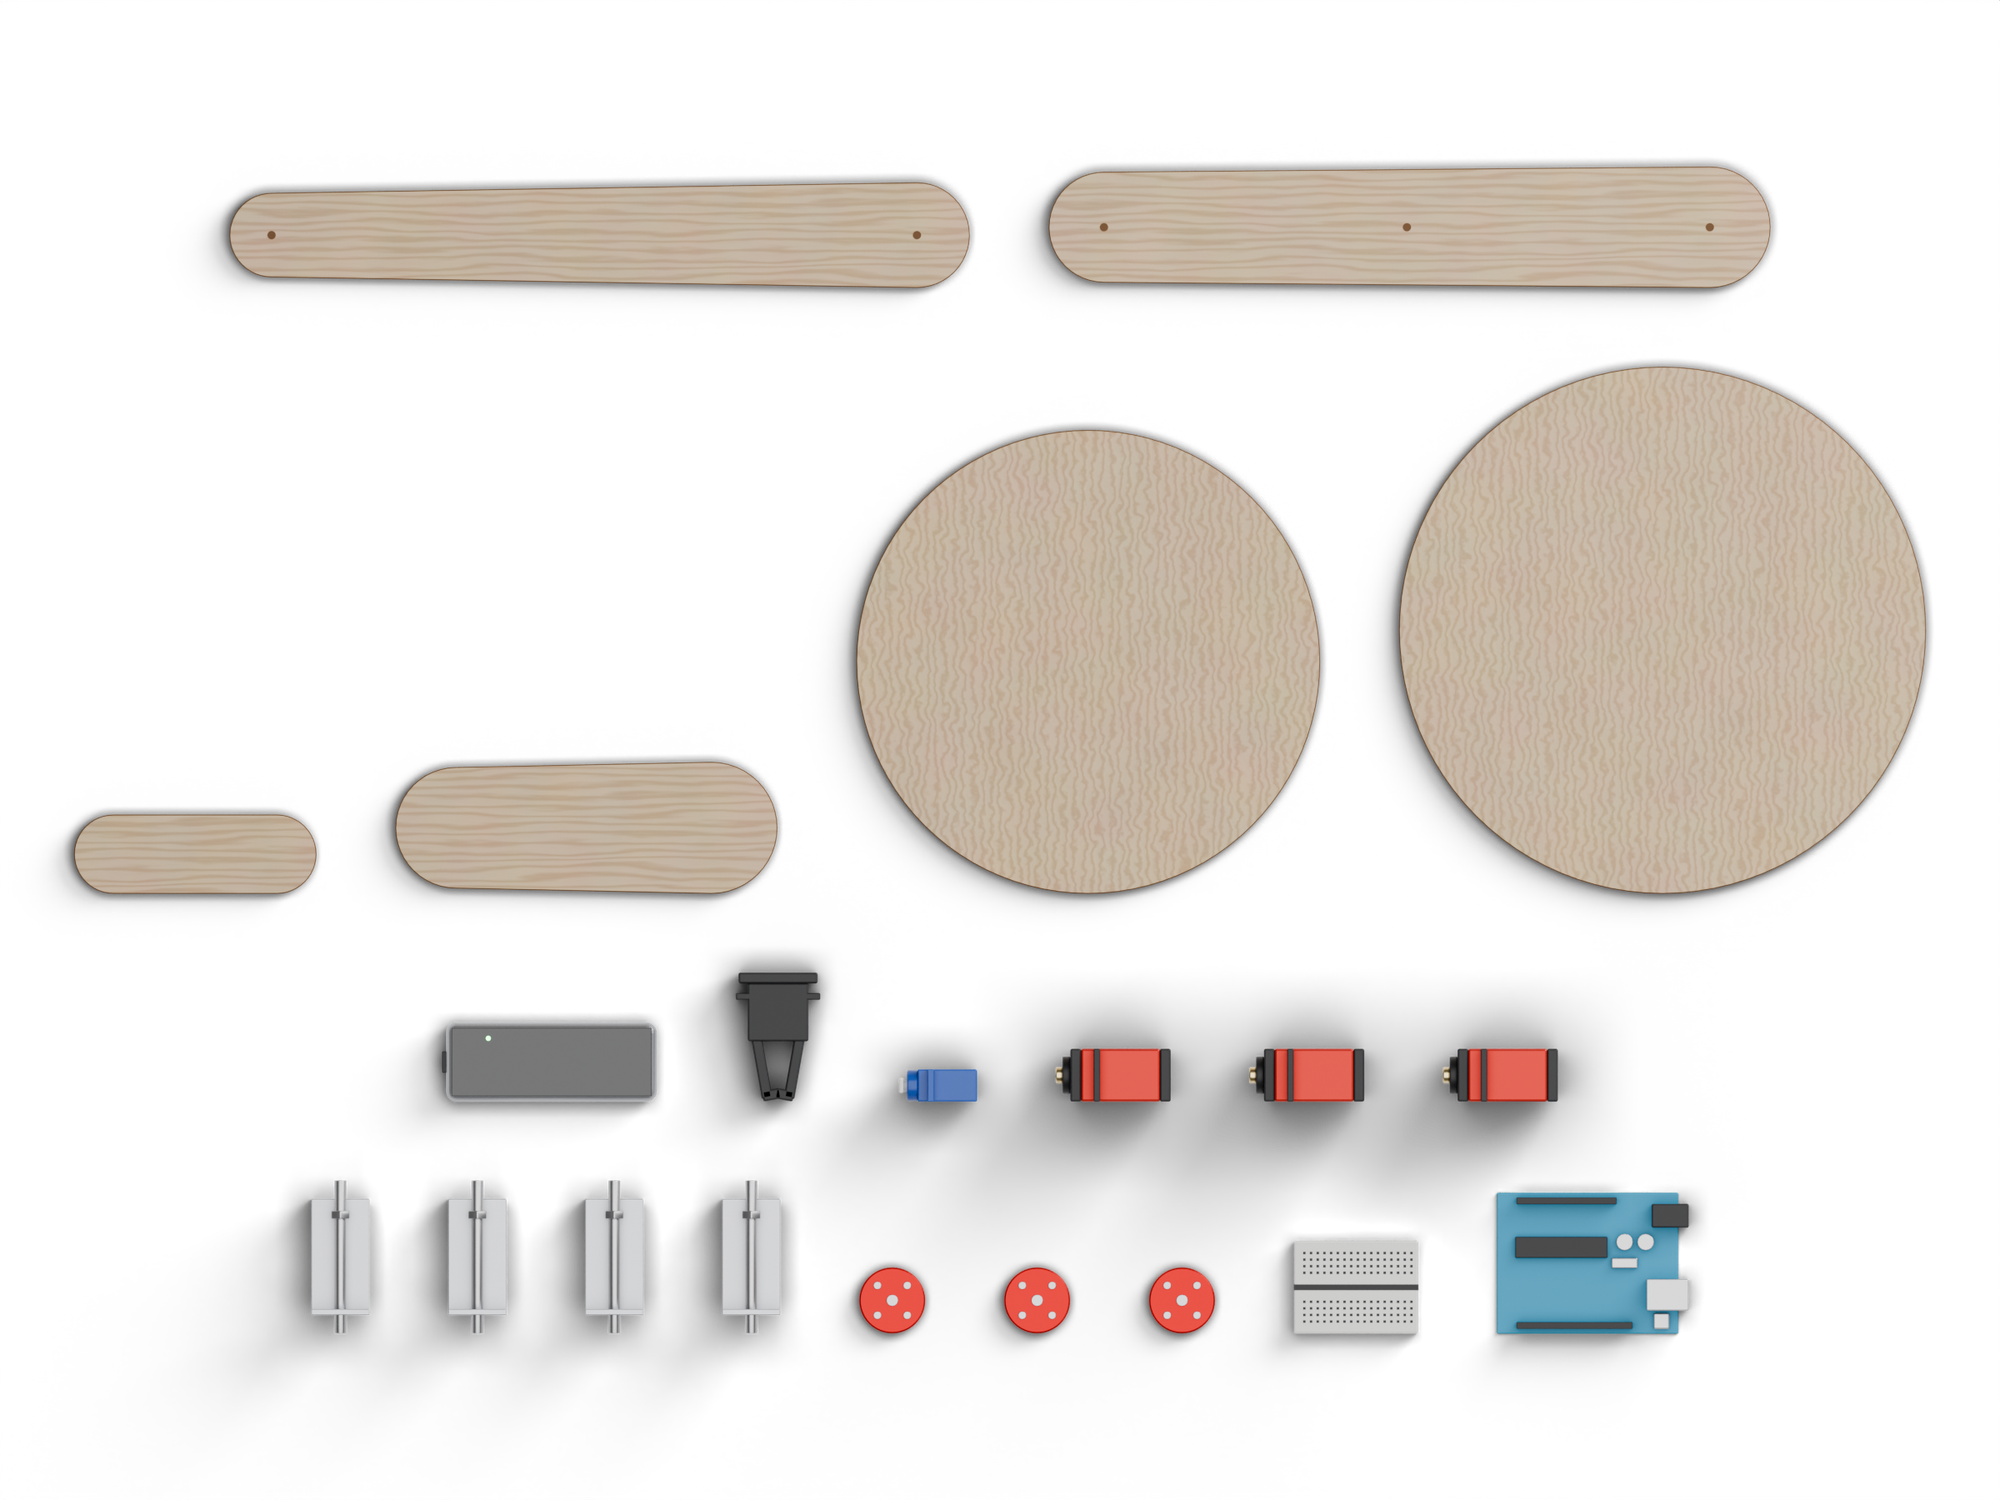
Bauteile
Alles, was im Arm steckt.
- 01Glieder aus SperrholzLasergeschnitten: Oberarm, Unterarm, Handglied und Schulterbock.
- 02Grund- und DrehscheibeZwei Scheiben, dazwischen der Basisservo für die Drehung.
- 0335-kg-ServosDrei Stück für Basis, Schulter und Ellbogen.
- 04MikroservoBewegt das Handgelenk.
- 05GreiferEigener Servo, Griffkraft von der bedienenden Person steuerbar.
- 06Servohörner aus AluminiumVerbinden die Servos fest mit den Gliedern.
- 07Alu-WinkelHalten Grund- und Drehscheibe auf Abstand.
- 08Arduino UnoEmpfängt die Winkel per Serial und steuert die Servos.
- 09BreadboardVerteilt die Stromversorgung der Servos.
- 10Leap MotionErfasst die Handbewegung als Eingabe.
Ergebnis
Vier Gelenke, regelbarer Griff.
Der Arm folgt der Hand mit geringer Verzögerung – über Basis, Schulter, Ellbogen und Handgelenk – und greift Gegenstände mit einer Kraft, die die bedienende Person selbst bestimmt. Für die Semesterausstellung kehrt er nach einer Pause automatisch in seine Grundposition zurück.